
排序
GPT-6 Astra破解数学难题并控制机械臂:AI开始从答题走向发现与行动
GPT-6 Astra参与解决重大数学难题并控制低成本机械臂,因果世界模型与可验证评测同步推进,AI正从生成答案走向发现规律、规划动作并对结果负责。
 5天前

机器人在WAIC连续干活15小时后,具身智能开始告别单一Demo
WAIC上,6台机器人连续15小时搭出8万余零件长城模型,星尘智能、千寻智能、RoboScience、达摩院等团队也把世界模型、云端具身大模型和数字遥操作推到前台。具身智能竞争正在从单一演示走向长程...
1个月前
机器人开始“感觉”世界:触觉传感器为何成为具身智能下一场硬仗
机器人触觉正在从实验室加分项变成具身智能的必答题。本文围绕传感器路线、触觉数据、模型闭环与多机器人协作,分析这场感知基础设施竞争如何走向真实应用。
18天前
李飞飞收购SceniX后,具身智能竞争开始押注仿真训练场
李飞飞创办的 World Labs 收购机器人仿真公司 SceniX,把具身智能的竞争焦点从模型理解世界推向机器人技能迁移。高精度物理仿真、世界模型和真实部署正在成为机器人产业化的关键基础设施。
1个月前
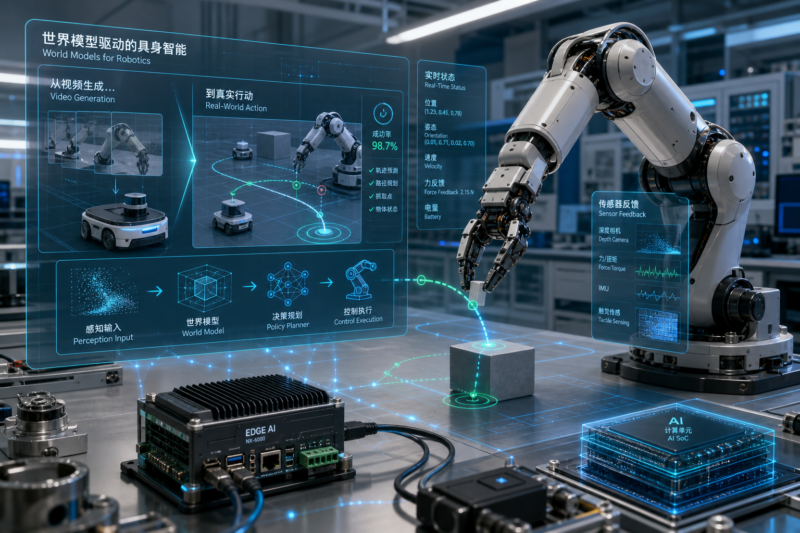
李飞飞重定义世界模型后,机器人竞争开始从视频生成走向真实行动
李飞飞重新定义“世界模型”之后,具身智能赛道的讨论一下子从“视频能不能生成得更像”转向“AI能不能理解、模拟并规划真实世界”。这不是一个单纯的学术概念变化,而是机器人、自动驾驶、端侧...
1个月前
