
排序
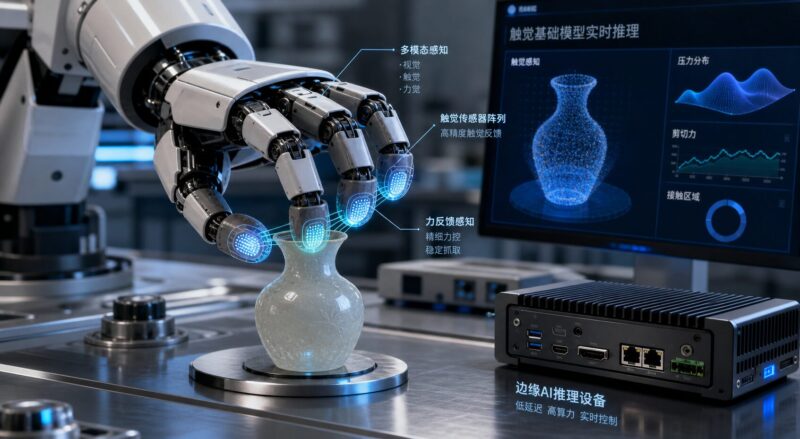
触觉基础模型来了,物理AI开始从看见世界走向摸懂世界
机器人真正难的地方,从来不只是“看见”世界。视觉模型可以识别杯子、桌面、门把手和工具位置,但一只机器手要把杯子拿起来、知道力道是否过大、判断物体有没有滑落,还需要触觉反馈。Sharpa ...
 4个月前

General Intuition融资后,行动智能从游戏录像走向机器人
General Intuition以游戏录像和操作标签训练AI行动规律,叠加浏览器技能、推理系统和具身智能融资,行动智能正在从虚拟环境走向真实任务。
4个月前

OpenAI重返机器人赛道,世界模型和工业自动化成AI落地新战场
OpenAI 再次把机器人放回核心路线图,由 Sora 核心开发者 Aditya Ramesh 带队,先从工业机器人切入,最终目标指向个人消费级机器人。这个动作比单纯发布一款新模型更值得注意:它意味着 OpenAI ...
4个月前
