
谷歌把大模型塞进机器人身体:叠衣服、分拣零件,96% 成功率
11 月 11 日,Google DeepMind 发布新一代视觉-语言-动作模型 Gemini Robotics 2.5,把"大模型直接驱动机器人"的路线又往前推了一步。按照官方描述,这款模型能够学习叠衣服、分拣汽车零件这类日常技能,并在真实环境中执行多步骤操作。与上一代相比,2.5 版本使用 Gemini 4 Argon 加速训练,在物理任务的泛化与稳定性上均有提升。
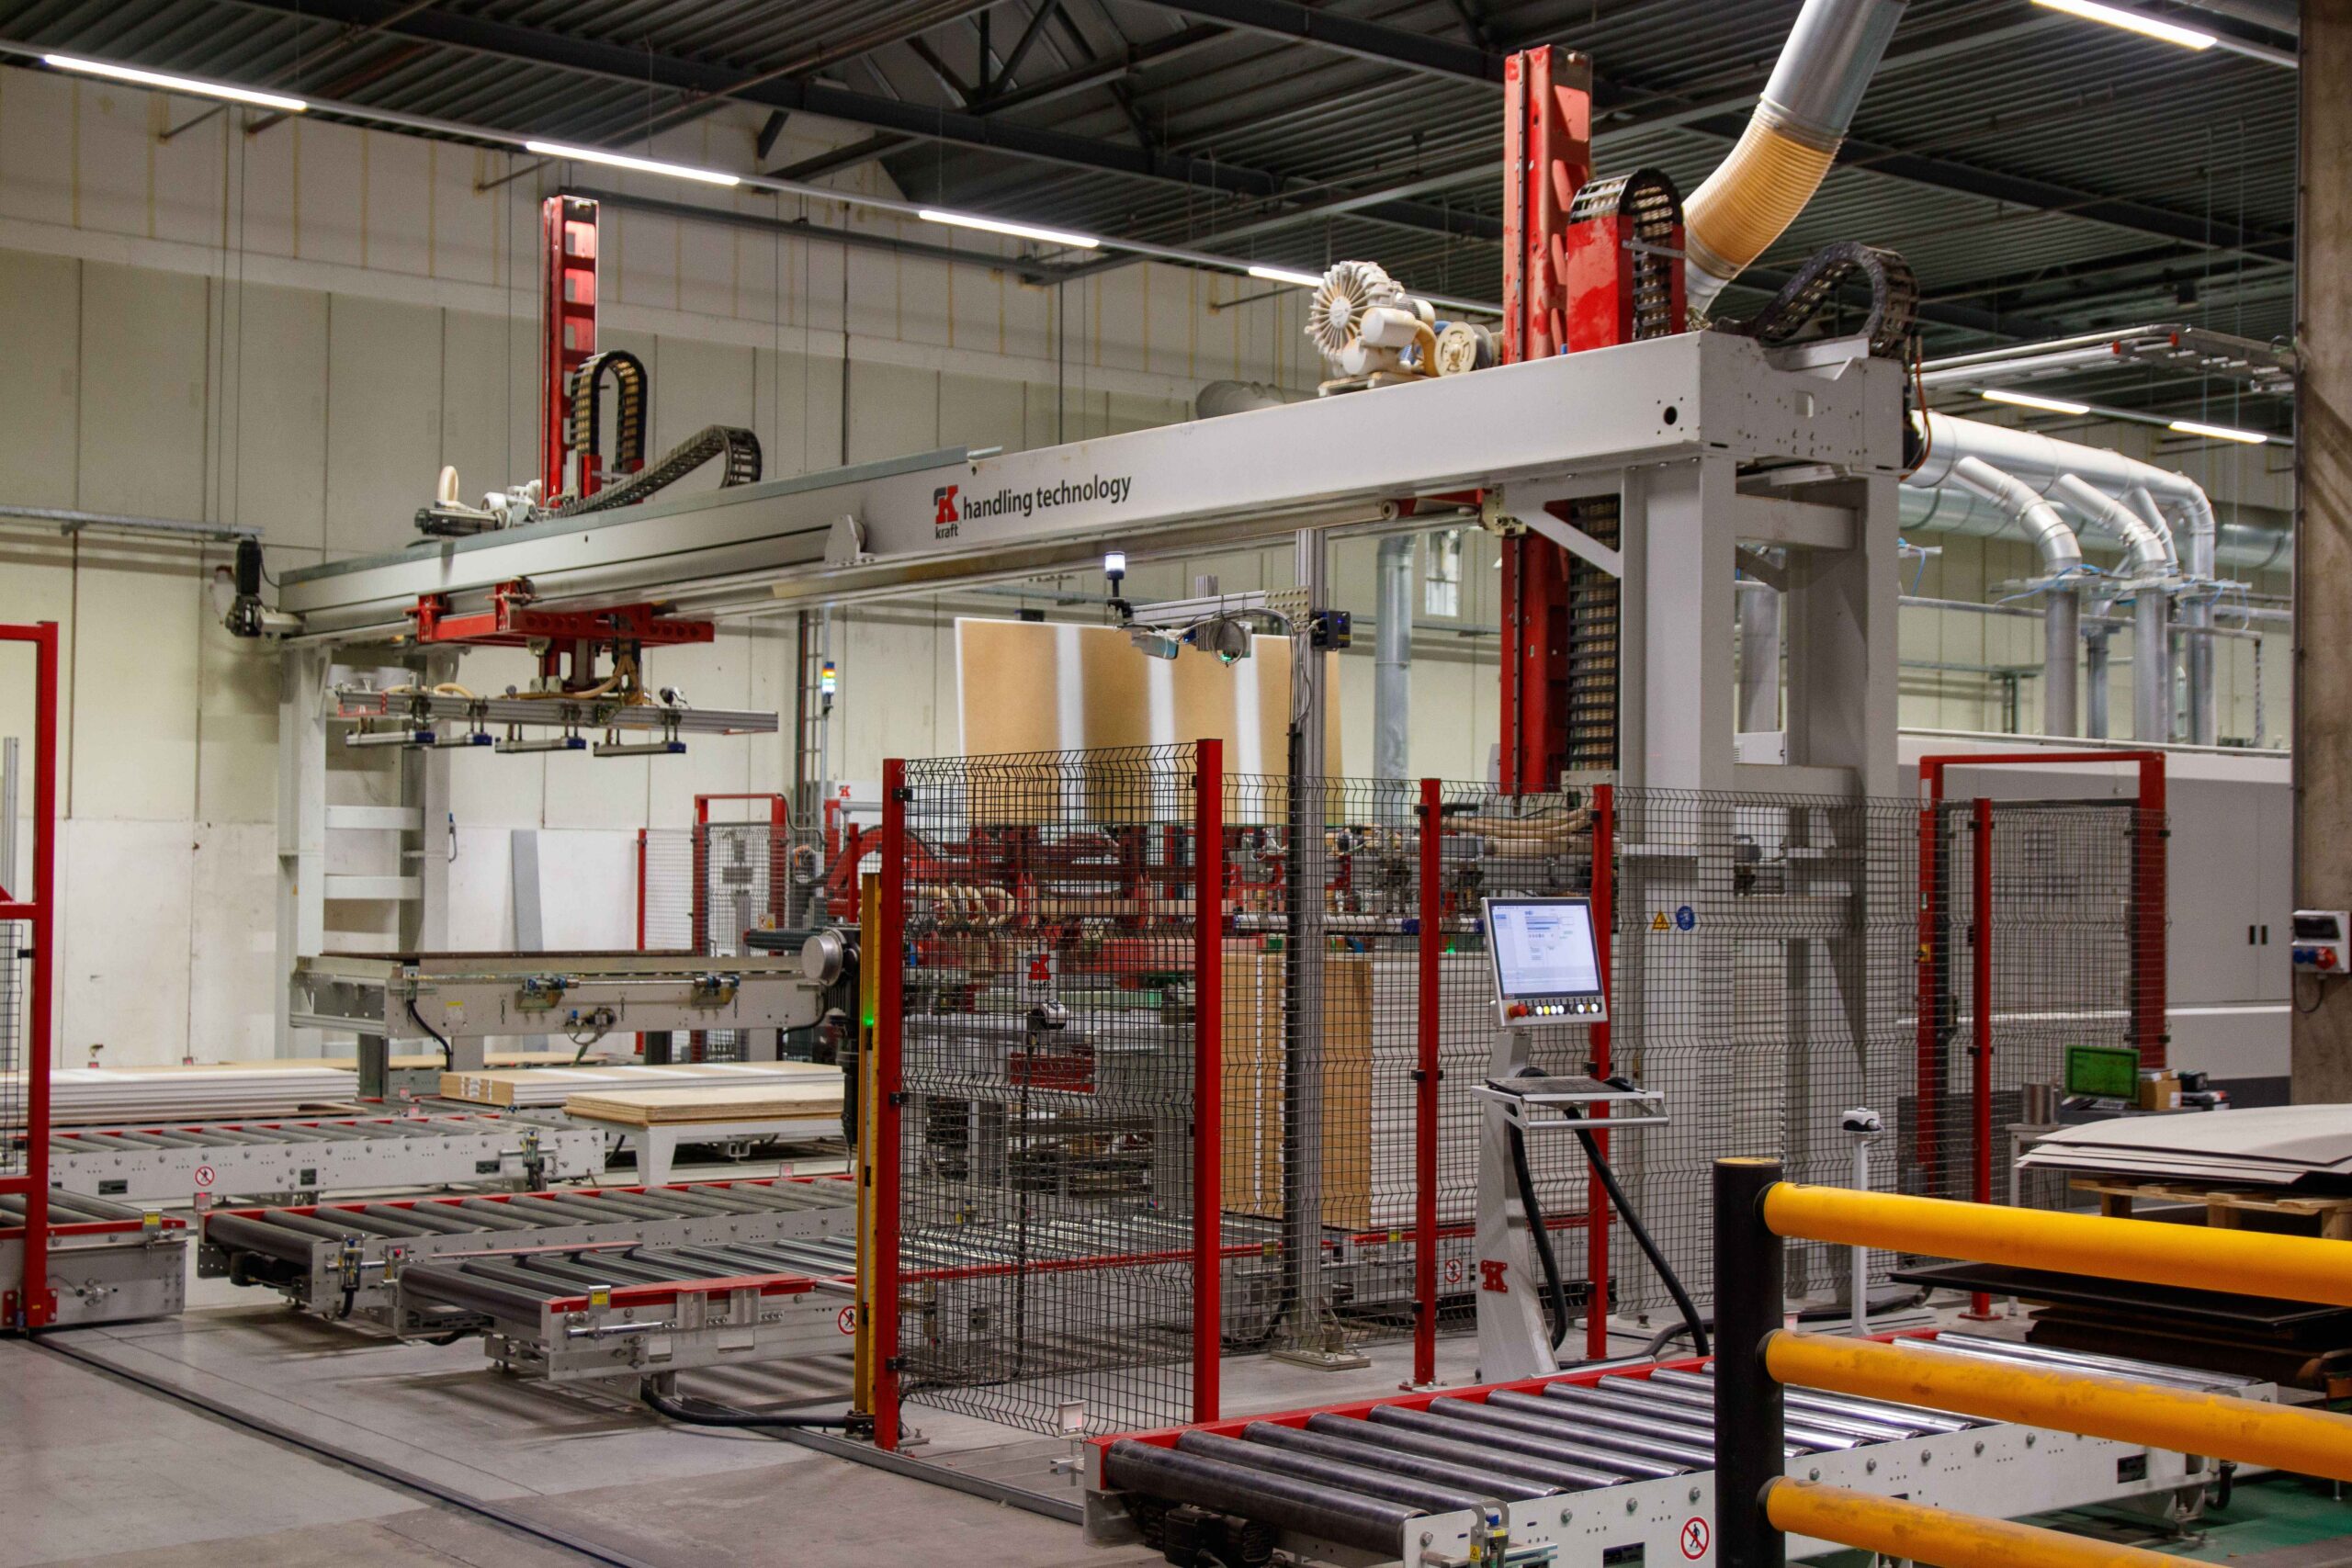
最能说明问题的是一个具体数字:在与美国人形机器人公司 Apptronik 合作的测试中,搭载该模型的 Apollo 2 机器人完成汽车零部件分拣任务的成功率达到 96%。对具身智能来说,"成功率"三个字远比跑分残酷——实验室里九成九的抓取成功率,换个光照、换个料框就可能大幅跳水,而工业场景的验收线向来卡得极严。DeepMind 同时为 2.5 版本加入了新的安全特性,包括真实环境中的危险规避与越狱抵抗,这也回应了外界对"机器人被自然语言直接操控"的担忧。
"具身 RSI"与新竞赛:通用模型开始碾压垂直玩家
Gemini Robotics 2.5 发布的时机很微妙。Anthropic 上线 Claude Fable 5.2 时,同样把"物理行动能力"作为核心卖点,官方称其将通用大模型的物理操作能力推向新高度;而在具身智能基准 RoboColiseum 的周榜上,则出现了更具戏剧性的局面——登顶的既不是走视觉-语言-动作(VLA)路线的模型,也不是走世界动作模型(WAM)路线的模型,而是一支用"旧款 Claude"打辅助的学术团队。
这支团队来自北京大学数学科学学院。他们的 MXI-SimWorld 以 0.9656 的成绩位列 RoboColiseum 总榜第一,同时拿下空间理解与通用操作两个子榜的第一,也成为该榜上唯一超过 Anthropic Fable 5.2 的参赛方案。在通用大模型能力飞速外溢的背景下,垂直具身智能创业公司正被连续挤压——御三家每一代旗舰发布,都顺手把机器人圈的地板抬高了一截。开发者社区一句"太惨了"的调侃背后,是整个赛道估值逻辑的重估。
所谓"具身 RSI",指的是机器人系统借助递归自我改进,在真实环境的交互数据中持续变强:执行、观察、修正、再执行,闭环转得越快,能力爬升越陡。这条路径对数据质量与任务结构的要求远超纯软件智能体——一次失败的抓取不会报错栈,只会把杯子摔碎,这种"物理世界的残酷反馈"既是门槛,也是护城河。
不走寻常路:北大登顶、清华与伯克利开源"机器人的 Computer Use"
MXI-SimWorld 的路线值得多说两句。它没有堆砌最新的 VLA 架构,而是借助仿真世界模型补齐空间理解,再让通用大模型负责任务规划。这种"世界模型+通用大脑"的组合,与 Gemini Robotics 2.5 的端到端路线形成有趣对照,也说明具身智能远未收敛到单一技术范式,胜负手正在从"选哪条架构"变成"怎么把架构、数据与基准拧成一股绳"。
开源社区则在另一条战线集结。清华大学与伯克利大学的研究团队开源了面向智能体机器人(Agentic Robotics)的统一框架 RUA,目标是让机器人迎来自己的"Computer Use 时刻"——像人操作电脑一样,用统一接口调度感知、规划与执行。几乎同时,香港中文大学(深圳)联合新加坡 A*STAR 等机构提出 LOGIV 框架,用图工程(Graph Engineering)解决长程任务的可靠性难题:当任务从一次抓放延伸到连续搭建与双臂协同,决定成败的不只是眼前这个动作能否完成,还包括此前建立的条件能否一直支撑后续执行。
真机数据成硬通货:具身智能的"燃料"生意
数据是这场竞赛里最容易被低估的变量。仿真数据便宜量大,但 sim-to-real 的差距真实存在;互联网级的文本和图像数据对机器人又几乎无用——没人能靠看十万张 cat 的照片学会拧瓶盖。于是真机操作数据成了稀缺品,甚至开始被明码标价。刻行时空宣布完成近亿元 pre-A 轮融资,主打产品就是宇树真机数据:用真实机器人采集的操作数据,首批交付通过率接近 100%。创始人黄阳明表示,资金将投入预部署环境、数据理解专用模型和数据基建。
"真实数据"的价值不止于机器人。AI for Science 初创公司清析智研同样押注这一逻辑,拿下近亿元天使轮融资,成立半年累计签约订单数千万元,一边做 AI 原生设备采集真实数据,一边推进自研稀土永磁材料的中试转化,计划 2027 年实现量产。当模型能力趋于同质化,谁手里有别人没有的数据,谁就多一分定价权——这正在成为具身智能与科学智能共同的商业底色。
场边热点:120 亿播放的 AI 短剧、能搜公众号的元宝、开始抢活的 Grok Bot
把视线移出机器人赛道,AI 应用层的热闹程度丝毫不减。全片由 AI 生成角色和画面的短剧《持械入宋》,截至 11 月 6 日全网播放量已超过 120 亿,更新约 1000 集,证明"短单集、快节奏、持续更新"的 AI 内容模式在红果短剧站住了脚。另一边,腾讯元宝搜索网页版正式上线,主打"几乎没广告、能搜公众号",把微信生态的内容库存第一次系统地接入了 AI 搜索入口。
智能体赛道同样有新动作:Grok Bot 于 11 月 12 日凌晨推出 1.0 版本,从聊天机器人向"抢活干的 AI 同事"转型;即梦上线动效工作室,一句话即可生成 Vibe 知识视频。冷思考同样存在——Claude 被曝累计挖出约 3.8 万个漏洞,"管挖不管埋"的修复率引发争议。资本面上,AI 公司 Trajectory 宣布完成红杉领投的新一轮融资,累计融资 6000 万美元,估值 3 亿美元;还有前 OpenAI 研究员公开改口,称"超级 AI 研究员"的出现时间表可能提前到明年。
观察:具身智能进入"模型+数据+基准"的体系战
把上述新闻连起来看,具身智能的竞争维度已经清晰起来:模型层,通用大模型外溢与专用 VLA 路线正面对决;数据层,真机数据从成本项变成可交易资产;基准层,RoboColiseum 这类周榜开始有了"排行榜即发布会"的号召力。任何单一维度的领先,都不足以构成护城河。
后续值得观察的有三件事:其一,Gemini Robotics 2.5 的安全机制能否经得起第三方红队测试;其二,RoboColiseum 上"旧模型+好框架"逆袭旗舰的案例是否会变多,那将意味着框架与数据的权重继续上升;其三,随着通用模型一代代刷新物理能力上限,垂直具身公司的差异化叙事还剩多少空间。对从业者来说,答案或许就藏在产线那台不知疲倦的机器人里——把脏活干好,本身就是壁垒。


暂无评论内容