登录
注册
找回密码
发布
简体中文
繁体中文
English
한국어
日本語
Français
Italiano
Deutsch
Русский
人工智能
企业服务
教程
服务器
网站导航
简体中文
繁体中文
English
한국어
日本語
Français
Italiano
Deutsch
Русский
人工智能
企业服务
教程
服务器
网站导航
登录
注册
找回密码
物理AI
第2页
排序
更新
浏览
点赞
评论
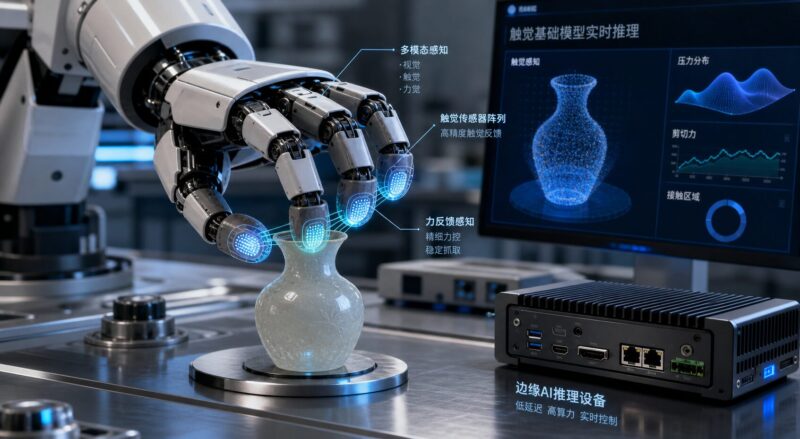
触觉基础模型来了,物理AI开始从看见世界走向摸懂世界
机器人真正难的地方,从来不只是“看见”世界。视觉模型可以识别杯子、桌面、门把手和工具位置,但一只机器手要把杯子拿起来、知道力道是否过大、判断物体有没有滑落,还需要触觉反馈。Sharpa ...
AI
svyun
4个月前
27
5
上一页
1
2
服务器推荐
速维云拥有合规资质,服务器稳定靠谱
立即选购
在手机上浏览此页面
登录
没有账号?立即注册
用户名或邮箱
登录密码
记住登录
找回密码
登录
注册
已有账号,立即登录
设置用户名
设置密码
重复密码
注册
 4个月前
 4个月前

