具身智能 第10页
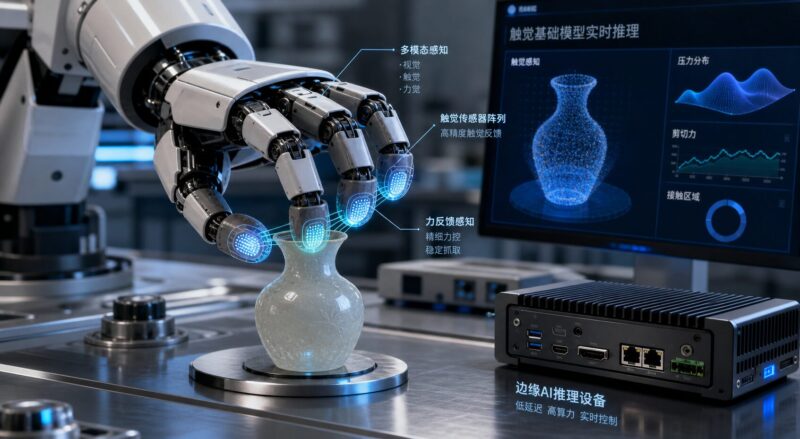
触觉基础模型来了,物理AI开始从看见世界走向摸懂世界-速维云

触觉基础模型来了,物理AI开始从看见世界走向摸懂世界

机器人真正难的地方,从来不只是“看见”世界。视觉模型可以识别杯子、桌面、门把手和工具位置,但一只机器手要把杯子拿起来、知道力道是否过大、判断物体有没有滑落,还需要触觉反馈。Sharpa ...
svyun的头像-速维云svyun2个月前
275
机器人补上触觉和安全底座后,物理智能开始走进真实现场-速维云

机器人补上触觉和安全底座后,物理智能开始走进真实现场

机器人行业正在从外形展示转向触觉反馈、安全认证和现场交付,物理智能竞争开始进入真实场景。
svyun的头像-速维云svyun2个月前
469
Hyper3D推高3D生成精度后,AI内容生产开始从图片走向资产交付-速维云

Hyper3D推高3D生成精度后,AI内容生产开始从图片走向资产交付

影眸科技发布Hyper3D Rodin Gen-2.5并完成新一轮融资,AI内容生产正在从图片和视频扩展到可编辑、可交付的3D资产。
svyun的头像-速维云svyun2个月前
298
机器人融资升温与监管加码后,物理智能竞争开始拼交付和安全底座-速维云

机器人融资升温与监管加码后,物理智能竞争开始拼交付和安全底座

机器人融资、物理智能创业、产业政策与安全系统同步升温,具身智能竞争正在从演示走向交付、数据闭环和安全底座。
svyun的头像-速维云svyun2个月前
04210
英伟达Halos开源后,机器人竞争开始补安全操作系统-速维云

英伟达Halos开源后,机器人竞争开始补安全操作系统

英伟达发布并开源机器人安全系统Halos for Robotics,物理AI竞争正在从动作演示走向安全认证、数据闭环和系统交付。
svyun的头像-速维云svyun2个月前
5012
Anthropic常驻智能体浮出水面,AI工作流竞争继续升温-速维云

Anthropic常驻智能体浮出水面,AI工作流竞争继续升温

Claude Code 生态正在从工具走向工作流 这批重点资讯里,最值得放在开头的是 Claude Code 相关生态的连续升温。赛博禅心对 CLAUDE.md、Hooks、Skills、Subagents 等机制的梳理,表面上像是一份...
svyun的头像-速维云svyun2个月前
4711